1. Problèmes du démarrage
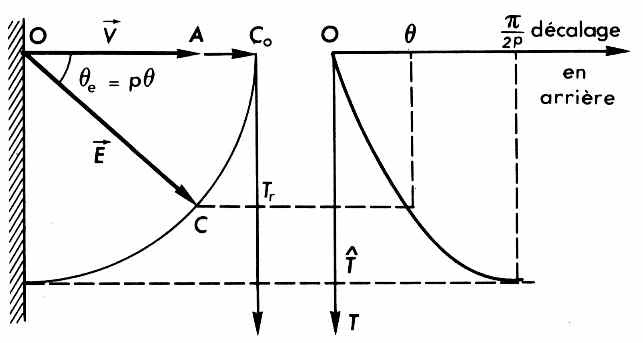
Pour faire démarrer un moteur asynchrone, il n’est pas possible de connecter son stator sur un réseau triphasé alors que le rotor est immobile.
Le champ statorique, tournant à ns, produirait sur le rotor un couple s’exerçant tantôt dans un sens tantôt dans l’autre, c’est-à-dire la valeur moyenne est nulle, le rotor ne se mettrait pas à tourner. D’autre part le courant absorbé par le stator serait très considérable et risquerait de griller l’enroulement.
En conséquence on peut opérer de la façon suivante : on court-circuite l’inducteur sur lui-même, on applique un système de tensions réduites sur le stator (par exemple à l’aide d’un transformateur triphasé). Le champ statorique obtenu induit des courants dans l’inducteur et dans les amortisseurs :
d’après la loi de Lenz, il en résulte un couple sur le rotor, l’entraînant dans le sens du champ (il s’agît d’un fonctionnement analogue à celui d’un moteur asynchrone à cage).
Lorsque la fréquence de rotation n est voisine de ns (ce qui est atteint si le moteur est à vide ou peu chargé), on fait passer le courant J dans l’inducteur : le rotor s’accroche alors au champ tournant et l’on a désormais n = ns.
2. Avantages et inconvénients
La fréquence de rotation est rigoureusement constante : selon les applications, cette propriété est un avantage ou un inconvénient.
a) Avantages du moteur synchrone :
- Facteur de puissance réglable : on peut réaliser cos ϕ = 1 ou même fournir de l’énergie réactive au réseau en agissant sur le courant J.
- Rendement excellent (aucun type de moteur ne présente un rendement meilleur).
b) Inconvénients du moteur synchrone :
- Nécessité d’un excitateur débitant le courant inducteur J.
- Démarrage en régime « asynchrone ».
- Risque de décrochage.
3. Applications
On trouve peu de moteurs synchrones dans l’industrie : cependant, dans le cas de très grande puissance et de fonctionnement ininterrompu, il est supérieur à toute autre solution.
A part ce genre d’utilisation, on peut classer les applications du moteur synchrone en quatre grandes catégories :
- Fonctionnement en compensateur synchrone
Un moteur synchrone, tournant à vide, absorbe un courant purement réactif si ses pertes sont négligeables. En sous-excitation le moteur absorbe de la puissance réactive, en surexcitation il fournit de la puissance réactive. En plus cette puissance réactive est réglable par l’intermédiaire du courant d’excitation J. Ainsi on peut améliorer le facteur de puissance d’un réseau. On dit alors que le moteur est un compensateur synchrone.
- Groupes réversibles
De nombreuses centrales électriques fonctionnent en permanence à pleine puissance : centrales thermiques (classiques ou nucléaires), centrales au fil de l’eau; pour adapter, à tout moment, la production de l’énergie électrique aux besoins, le producteur doit emmagasiner de l’énergie durant les heures creuses et la récupérer durant les heures de pointe.
Or, l’énergie électrique ne peut pas être stockée : la seule solution est de disposer une centrale hydraulique entre un premier lac L1 (de basse altitude) et un second lac L2 (de haute altitude). Durant les heures creuses, de l’énergie électrique est consommée pour faire passer une certaine masse d’eau de L1 dans L2 : les machines synchrones de la centrale fonctionnent en moteur, les machines hydrauliques fonctionnent en pompe.
Durant les heures de pointe, l’eau repasse de L1 en L2 , tout en étant turbinée si bien que de l’énergie électrique est fournie au réseau: les machines synchrones de la centrale fonctionnent en alternateur, les machines hydrauliques fonctionnent en turbine.
Les groupes « machine synchrone – machine hydraulique » sont alors dits réversibles.
- Moteur synchrone auto-piloté
La propriété essentielle du moteur synchrone est que la fréquence de rotation ns (en tr/s) est liée directement à la fréquence f des tensions statoriques (ns = f/p).
Tant que f est restée fixe et égale à 50 Hz, le moteur synchrone, de vitesse rigoureusement constante, a vu ses applications limitées par suite de son manque de souplesse. Or, depuis quelques années, il existe des convertisseurs électroniques capables d’alimenter les moteurs synchrones en fréquence variable : tout en conservant les avantages indiscutables de ce moteur, on le rend capable de tourner
à des vitesses très différentes. C’est le moteur synchrone auto-piloté dont l’avenir est très prometteur dans le domaine de la traction électrique.
- Moteur synchrone monophasé
Le stator, monophasé, crée deux champs, tournant en sens inverse, qui agissent tous les deux sur le rotor; néanmoins, grâce à un artifice technologique, l’un des champs est prédominant et le démarrage est possible. Aucun courant inducteur n’est nécessaire car le rotor fonctionne comme un aimant permanent.
Ce type de moteur est assez répandu dans le domaine des petites puissances (inférieures au watt). La vitesse, rigoureusement constante, est alors un avantage (tourne-disques, appareils enregistreurs…).
Pour faire démarrer un moteur asynchrone, il n’est pas possible de connecter son stator sur un réseau triphasé alors que le rotor est immobile.
Le champ statorique, tournant à ns, produirait sur le rotor un couple s’exerçant tantôt dans un sens tantôt dans l’autre, c’est-à-dire la valeur moyenne est nulle, le rotor ne se mettrait pas à tourner. D’autre part le courant absorbé par le stator serait très considérable et risquerait de griller l’enroulement.
En conséquence on peut opérer de la façon suivante : on court-circuite l’inducteur sur lui-même, on applique un système de tensions réduites sur le stator (par exemple à l’aide d’un transformateur triphasé). Le champ statorique obtenu induit des courants dans l’inducteur et dans les amortisseurs :
d’après la loi de Lenz, il en résulte un couple sur le rotor, l’entraînant dans le sens du champ (il s’agît d’un fonctionnement analogue à celui d’un moteur asynchrone à cage).
Lorsque la fréquence de rotation n est voisine de ns (ce qui est atteint si le moteur est à vide ou peu chargé), on fait passer le courant J dans l’inducteur : le rotor s’accroche alors au champ tournant et l’on a désormais n = ns.
2. Avantages et inconvénients
La fréquence de rotation est rigoureusement constante : selon les applications, cette propriété est un avantage ou un inconvénient.
a) Avantages du moteur synchrone :
- Facteur de puissance réglable : on peut réaliser cos ϕ = 1 ou même fournir de l’énergie réactive au réseau en agissant sur le courant J.
- Rendement excellent (aucun type de moteur ne présente un rendement meilleur).
b) Inconvénients du moteur synchrone :
- Nécessité d’un excitateur débitant le courant inducteur J.
- Démarrage en régime « asynchrone ».
- Risque de décrochage.
3. Applications
On trouve peu de moteurs synchrones dans l’industrie : cependant, dans le cas de très grande puissance et de fonctionnement ininterrompu, il est supérieur à toute autre solution.
A part ce genre d’utilisation, on peut classer les applications du moteur synchrone en quatre grandes catégories :
- Fonctionnement en compensateur synchrone
Un moteur synchrone, tournant à vide, absorbe un courant purement réactif si ses pertes sont négligeables. En sous-excitation le moteur absorbe de la puissance réactive, en surexcitation il fournit de la puissance réactive. En plus cette puissance réactive est réglable par l’intermédiaire du courant d’excitation J. Ainsi on peut améliorer le facteur de puissance d’un réseau. On dit alors que le moteur est un compensateur synchrone.
- Groupes réversibles
De nombreuses centrales électriques fonctionnent en permanence à pleine puissance : centrales thermiques (classiques ou nucléaires), centrales au fil de l’eau; pour adapter, à tout moment, la production de l’énergie électrique aux besoins, le producteur doit emmagasiner de l’énergie durant les heures creuses et la récupérer durant les heures de pointe.
Or, l’énergie électrique ne peut pas être stockée : la seule solution est de disposer une centrale hydraulique entre un premier lac L1 (de basse altitude) et un second lac L2 (de haute altitude). Durant les heures creuses, de l’énergie électrique est consommée pour faire passer une certaine masse d’eau de L1 dans L2 : les machines synchrones de la centrale fonctionnent en moteur, les machines hydrauliques fonctionnent en pompe.
Durant les heures de pointe, l’eau repasse de L1 en L2 , tout en étant turbinée si bien que de l’énergie électrique est fournie au réseau: les machines synchrones de la centrale fonctionnent en alternateur, les machines hydrauliques fonctionnent en turbine.
Les groupes « machine synchrone – machine hydraulique » sont alors dits réversibles.
- Moteur synchrone auto-piloté
La propriété essentielle du moteur synchrone est que la fréquence de rotation ns (en tr/s) est liée directement à la fréquence f des tensions statoriques (ns = f/p).
Tant que f est restée fixe et égale à 50 Hz, le moteur synchrone, de vitesse rigoureusement constante, a vu ses applications limitées par suite de son manque de souplesse. Or, depuis quelques années, il existe des convertisseurs électroniques capables d’alimenter les moteurs synchrones en fréquence variable : tout en conservant les avantages indiscutables de ce moteur, on le rend capable de tourner
à des vitesses très différentes. C’est le moteur synchrone auto-piloté dont l’avenir est très prometteur dans le domaine de la traction électrique.
- Moteur synchrone monophasé
Le stator, monophasé, crée deux champs, tournant en sens inverse, qui agissent tous les deux sur le rotor; néanmoins, grâce à un artifice technologique, l’un des champs est prédominant et le démarrage est possible. Aucun courant inducteur n’est nécessaire car le rotor fonctionne comme un aimant permanent.
Ce type de moteur est assez répandu dans le domaine des petites puissances (inférieures au watt). La vitesse, rigoureusement constante, est alors un avantage (tourne-disques, appareils enregistreurs…).